Research Projects
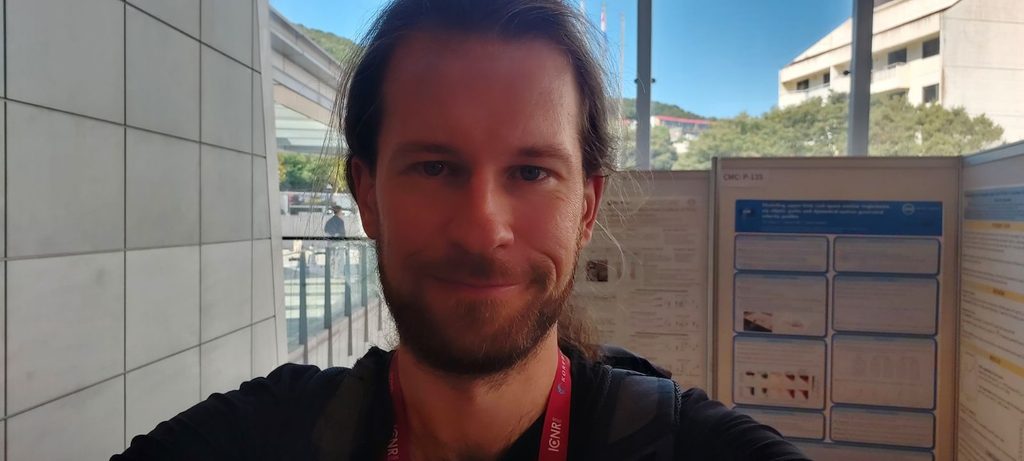
Tim Sziburis hat erfolgreich an der 7th International Conference on NeuroRehabilitation – ICNR2026 in Seoul, Südkorea, teilgenommen und dort aktuelle Forschungsergebnisse präsentiert.
Im Rahmen der Konferenz stellte er die Arbeit mit dem Titel
“Modelling Upper-Limb Task-Space Motion Trajectories via Elliptic Paths and Dynamical-System-Generated Velocity Profiles”
vor. Die Arbeit beschäftigt sich mit der Modellierung von Bewegungsbahnen der oberen Extremitäten im Aufgabenraum. Dabei werden elliptische Pfade mit durch dynamische Systeme erzeugten Geschwindigkeitsprofilen kombiniert, um menschliche Bewegungen besser zu beschreiben und für Anwendungen in der Neurorehabilitation nutzbar zu machen.
Die vorgestellte Forschung ist Teil der Arbeiten des Iossifidis Lab und entstand in Zusammenarbeit mit Susanne Blex und Ioannis Iossifidis.
Die ICNR zählt zu den wichtigen internationalen Konferenzen im Bereich Neurorehabilitation und bringt Forschende, Klinikerinnen und Kliniker sowie Ingenieurinnen und Ingenieure zusammen, um aktuelle Entwicklungen an der Schnittstelle von klinischer Forschung, Robotik, Bewegungskontrolle und Rehabilitationstechnologien zu diskutieren.
Wir gratulieren Tim Sziburis herzlich zur erfolgreichen Präsentation und zur internationalen Sichtbarkeit dieser Arbeit.
🚀 Wir freuen uns, bekannt zu geben, dass das Iossifidis Lab an der Bernstein-Konferenz teilgenommen und dort spannende Forschungsarbeiten unserer talentierten Teammitglieder Marie Dominique Schmidt, Aline Xavier Fidencio, Felix Grün und Stephan Lehmler präsentiert hat.
Unsere Beiträge umfassten:
🔹 Error-related potentials and reinforcement learning for neuroadaptive systems
Fidêncio AX, Iossifidis I
🔹 A Framework to Model Your Model-Based / Model-Free Action Selection Hypothesis
Grün F, Iossifidis I
🔹 Activation-Based Indicators of Memorization in ReLU Artificial Neural Networks: A Computational Perspective
Lehmler SJ, Iossifidis I
🔹 Predicting Upper Limb Muscle Activity from Kinematics Using LSTM Networks
Schmidt MD, Glasmachers T, Iossifidis I
Wir sind stolz auf die innovativen Arbeiten unseres Labs und dankbar für die Möglichkeit, einen Beitrag zu dieser lebendigen wissenschaftlichen Gemeinschaft zu leisten!
Abstracts und Konferenz:
https://bernstein-network.de/bernstein-conference/
Cerebral palsy (CP) is the most common cause of motor impairment in children. In Germany, around 22,000 children under the age of 15 are affected. To improve motor and cognitive skills in the long term, regular and sustained exercise is medically recommended. RooWalk’s walking aid promotes muscle strength, improves motor control and increases intrinsic motivation and enjoyment of exercise, which helps prevent long-term damage from disability and improves quality of life. It also has the potential to reduce direct medical care costs and the need for long-term care.
As part of the BmBF-funded project, Berlin-based start-up RooWalk (Dr. Benjamin Pardowitz, M. Sc. Maria Enge), together with Ruhr West University of Applied Sciences (Prof. Dr. Ioannis Iossifidis) and the support of Charite, are developing an intelligent walking aid that helps children with motor impairments achieve greater mobility and independence. The patented electric walking aid, which acts as a digital movement coach, recognizes the user’s individual movement patterns and intentions and supports them accordingly. The data collected by the device helps parents, physical therapists and physicians learn about the user’s movement status in everyday life and any changes so they can make the best possible treatment decisions.
The research findings will be validated through a demonstrator and clinical trials to evaluate their effectiveness and identify potential applications for other diagnoses and for adults. “It is the aspirational steps of children that motivate us to take on the development work, funding to market, certification as a medical device and reimbursement for affected families,” said the founders, who are driven by a family motivation.
—————————- deutsch——————————-
Zerebralparese (CP) ist die häufigste Ursache für motorische Beeinträchtigungen bei Kindern. In Deutschland sind rund 22.000 Kinder unter 15 Jahren betroffen. Um die motorischen und kognitiven Fähigkeiten langfristig zu verbessern, wird regelmäßige und anhaltende Bewegung medizinisch empfohlen. Die Gehhilfe von RooWalk fördert die Muskelkraft, verbessert die motorische Kontrolle und steigert die intrinsische Motivation und Freude an der Bewegung, was dazu beiträgt, langfristige Schäden durch Behinderungen zu verhindern und die Lebensqualität zu verbessern. Sie hat auch das Potenzial, die Kosten für die direkte medizinische Versorgung und den Bedarf an Langzeitpflege zu senken.
Im Rahme des vom BmBF geförderten Projektes entwickeln das Berliner Start-up RooWalk (Dr. Benjamin Pardowitz, M. Sc. Maria Enge) mit der Hochschule Ruhr West (Prof. Dr. Ioannis Iossifidis) und der Unterstützung der Charite eine intelligente Gehhilfe, die Kindern mit motorischen Beeinträchtigungen zu mehr Mobilität und Selbstständigkeit verhilft. Die patentierte elektrische Gehhilfe, die als digitaler Bewegungscoach fungiert, erkennt die individuellen Bewegungsmuster und -absichten der Nutzer und unterstützt sie entsprechend. Die vom Gerät gesammelten Daten helfen Eltern, Physiotherapeuten und Ärzten, sich über den Bewegungsstatus des Nutzers im Alltag und eventuelle Veränderungen zu informieren, damit sie die bestmöglichen Therapieentscheidungen treffen können.
Die Forschungsergebnisse werden durch einen Demonstrator und klinische Studien validiert, um ihre Wirksamkeit zu bewerten und mögliche Anwendungen für andere Diagnosen und für Erwachsene zu ermitteln. “Es sind die angestrebten Schritte der Kinder, die uns motivieren, die Entwicklungsarbeit, die Finanzierung bis zur Markteinführung, die Zertifizierung als Medizinprodukt und die Kostenerstattung für betroffene Familien in Angriff zu nehmen”, so die Gründer, die von einer familiären Motivation angetrieben werden.
Bilateral Cooperation in Computational Neuroscience between
Germany and USA (under review)
Consortium: Prof. Dr. Francisco Valero-Cuevas, University of Southern California (US), Prof. Dr. Christian Klaes, Ruhr University Bochum (GER), Prof. Dr. Karsten Seidl, University of Duisburg-Essen (GER), Prof. Dr. Ioannis Iossifidis, Ruhr West University of Applied Sciences (GER)
We proposes a novel brain computer interface (BCI) for humans paralyzed by spinal cord injury (SCI) that explicitly considers the neuromechanical link between brain, body and context. A BCI uses signals from electrodes implanted in the brain to control extracorporeal devices. A computational decoder is the critical interpreter between neuronal activity and the extracorporeal device. Great progress has been made in biocompatible electrodes and implantable hardware, but effective decoders are still the bottleneck of this technology. In contrast to the coevolution of brain, body and context, current decoders tend to be divorced from the body’s neurophysiological and biomechanical state but also from environmental constraints. Our synergistic team of experts will create a novel BCI based on “sensorimotor Gestalt” principles and context-sensitive AI assistance. The BCI pipeline will consist of a spike-train decoder and an arm exoskeleton as the extracorporeal device. In Aim 1 we will develop a high-fidelity neural decoder conditioned on the neuromechanical state of the brain and the exoskeleton. In Aim 2, the decoder will additionally use contextual priors that take environmental constraints into account, e.g., the type of tasks and objects. In Aim 3 we will deliver a context-aware edge computing implementation of the entire upper extremity BCI system. This novel approach in BCI for real-world environments will set the stage for truly useful edge computing exoskeletons for SCI patients.
https://www.leitmarktagentur.nrw/lw_resource/datapool/_items/item_718/pdb_ge-2-2-023.pdf
| Projektleitung:Hochschule Ruhr West, Mülheim a.d.R.Kontakt:Herr Prof. Dr. Ioannis Iossifidis Tel.: 0208 88254-806Laufzeit:01.10.2019 – 30.09.2022Aktenzeichen:GE-2-2-023 | Verbund:Ruhr-Universität Bochum; ausführende Stelle: Universitätsklinikum Knappschaftskranken- haus Bochum GmbHRuhr-Universität Bochum; ausführende Stelle: BG Universitätsklinikum Bergmannsheil gGmbHSNAP GmbH, Bochum |
Projektbeschreibung:
Beeinträchtigung der Arm- und Greiffunktionen nach verschiedenen neurologischen Erkran- kungen schränken die Teilhabe der betroffenen Patienten und Patientinnen am Berufs- und Alltagsleben stark ein und stellen eine große Herausforderung für den Rehabilitationsprozess dar. Zur Intensivierung der konventionellen Therapie und damit Verbesserung des Rehabilita- tionserfolgs ist ein hochqualitatives, eigenständiges und alltagsnahes Training notwendig. Die Schlüsselkomponente dazu ist ein biomechanisch konzipiertes, adaptives Exoskelett für die oberen Extremitäten, das in diesem Projekt entwickelt und explorativ am Patienten einge- setzt werden soll. Das Exoskelett berücksichtigt die individuellen Randbedingungen der Er- krankung und kompensiert soweit wie notwendig die Dysfunktion, die die Ausführung von notwendigen Bewegungen verhindert oder unterstützt das Rehabilitationstraining durch an- tagonistische Aktivierung. Dabei liefert das System aufgrund intelligenter sensorischer und aktuatorischer Verknüpfung immer genau so viel Unterstützung oder Korrektur, wie in der je- weiligen Patientensituation notwendig ist.
Mit dem Exoskelett wird ein ganzheitliches Rehabilitationssystem entwickelt. Das System be- inhaltet den Entwurf und die Implementierung von Bewegungsaufgaben in der virtuellen Rea- lität, ein auf Biosignalen basierendes Feedback-System sowie einen generischen Dekoder für invasive und nicht invasive Brain-Computer- Interfaces. In der technischen Umsetzung vereint das Soft- Exoskelett moderne, sehr leichte, belastbare Materialien mit einer intelligenten, adaptiven Regelung, die vom Träger bzw. der Trägerin keinerlei Einstellungen verlangen. Im Ergebnis ergeben sich neue Perspektiven für eine verbesserte Rehabilitation von Arm- und Handfunktionen. Dadurch kann die Versorgung von Patienten und Patientinnen maßgeblich verbessert werden.
Gesamtausgaben: 2.451.259,58 € Zuwendungssumme: 2.134.897,53 €